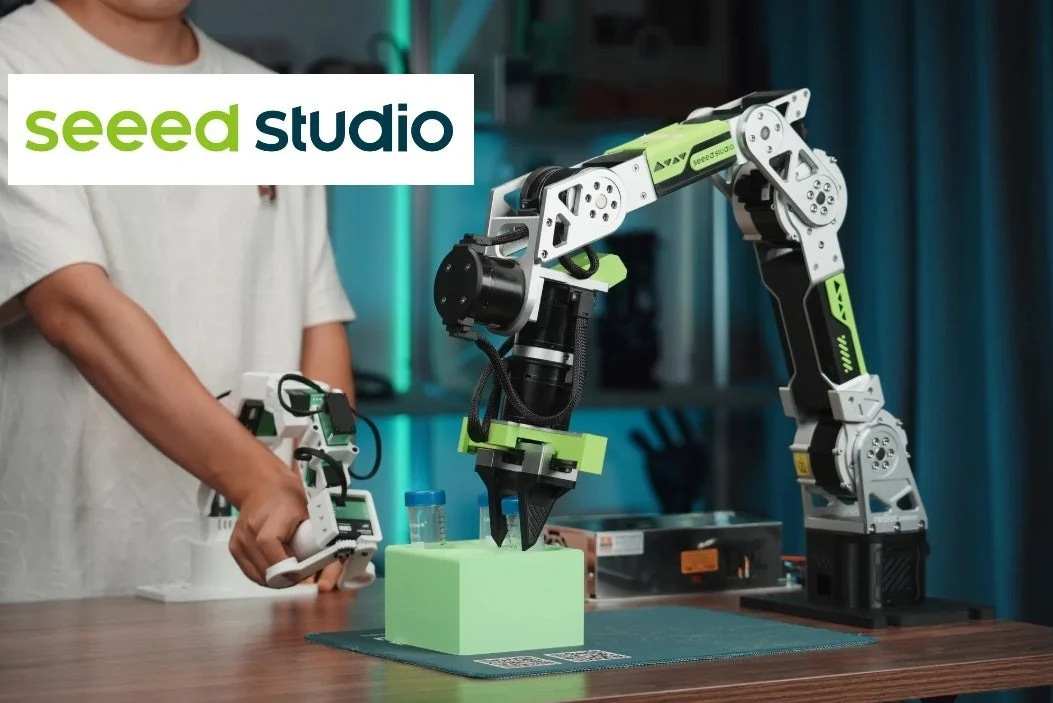
アスメック株式会社は10月17日、Seeed Studio社(本社:中国・深セン)が開発した6軸ロボットアーム『reBot Arm B601-RS』の取り扱いを紹介しました。構造部品の3Dデータから制御ソフトウェアまで公開されているオープンソースのロボットアームで、大学や研究機関などの教育現場でのロボットの学習・研究・開発に向けた実機です。
『reBot Arm B601-RS』は、Seeed Studio社のオープンソースのロボットアームプロジェクト「reBot-DevArm」の一環として開発されました。6自由度のアーム本体に1軸のグリッパーを備えた「6+1軸」構成で、関節駆動にはRobStride Dynamics製の準ダイレクトドライブ(QDD)アクチュエータを採用しています。
アクチュエータと基本性能
アクチュエータは、J1〜J3にRS06を3基、J4〜J7(グリッパーを含む)にRS00を4基、合計7基を採用しています。高トルク、低騒音、安定した出力を特長とするモーターにより、滑らかで再現性の高い動作が可能とのことです。
繰り返し位置精度は±0.1mm、定格可搬重量は2.5kg(最大5kg)です。精密な組み立て、検査、ピック&プレース、ラボ内のサンプル移送などの試験にも対応できるとのことです。
公開されている設計と開発環境
構造部品の3Dデータ(STEP)、部品表(BOM)、制御用ソフトウェア、アルゴリズムが公開されています。ライセンスはMITで、改造や拡張を行えます。
Hugging Faceの『LeRobot』、NVIDIAの『Isaac Sim』などのロボット学習フレームワークと連携します。遠隔操作によるデータ収集、AIモデルの学習、実機への展開まで、一連の流れを1台で試せるとのことです。ROS 1/ROS 2、Python、運動学ライブラリのPinocchioにも対応しています。
さらに、MuJoCoシミュレーションによるデジタルツインがWebブラウザ上で公開されています。実機を購入する前に、関節やTCPの操作、手首カメラの映像、積み付け動作のデモなどを体験できます。
想定される用途
用途として、次の6分野が挙げられています。
- 大学・研究機関:フィジカルAI、強化学習、模倣学習の研究用実機
- 教育・STEM:ロボット工学、制御工学、機械設計の教材
- 企業の研究開発・PoC:AIによるピッキングや組み立て動作の検証、ロボットシステムの試作
- 精密作業の自動化検証:組み立て、検査、サンプルのハンドリング
- ラボオートメーション:液体の分注、検体の移送など実験工程の自動化検討
- 自社ロボット開発のベース:公開された設計をもとにした専用アーム・モバイルマニピュレータの開発
価格と問い合わせ
価格および取り扱いの詳細は、同社への問い合わせが必要です。デモ機や導入に関する相談も受け付けています。