エバーブルーテクノロジーズ株式会社は10月13日、Japan Mobility Show 2026で、複数の汎用陸上ドローン(UGV)を監視・指令するフリートマネジメントシステム『ebSwarm』のデモンストレーションを実施すると発表しました。あわせて、『除雪ドローン®』向けの電動ブレード装備も発表しています。
会場ではUGVの実機を展示します。『除雪ドローン®』は、共通シャーシに作業機やセンサーを組み合わせる、北海道で開発中の小型・電動の汎用陸上ドローン(UGV)の一つです。氷点下、降雪、積雪、スリップ路といった環境での実用化が進められています。
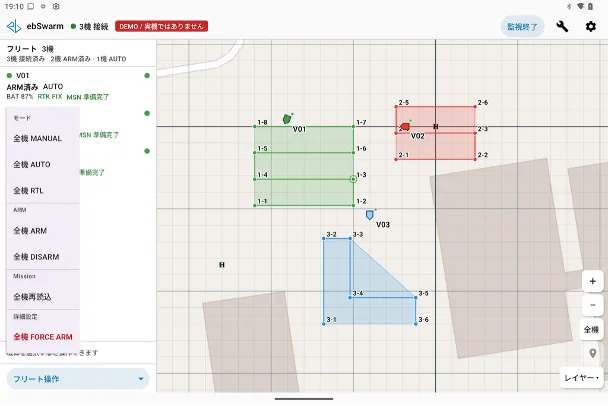
複数のUGVを一つの画面で監視・指令する『ebSwarm』
『ebSwarm』は、複数のUGVを一つの画面で監視・指令するフリートマネジメントシステムです。2027年1月に発売予定の自動走行モデルで使うAndroidアプリ『ebConnect』は、UGV1台を運用する単機運用向けです。『ebSwarm』はこの運用を複数機へ拡張します。
1人のオペレーターが複数のUGVを監視・指令する仕組みです。機体を大型化せず、小型UGVの機動性や狭所への対応力を保ったまま、複数機で作業規模を広げることを目指すとのことです。この考え方を「”機”海戦術」と呼んでいます。
2026~2027年の冬シーズンから、除雪現場などの実環境でテストを開始する予定です。
ブレードを電動で上下できる新装備
電動ブレード装備は、電動アクチュエータでブレードを上下できる新装備です。『除雪ドローン®』のブレードに電動の上下動作を加えることで、除雪のほか、排土、地ならし、堆積物の移動といった「押す」ことを基本とする作業の効率を高められるとのことです。
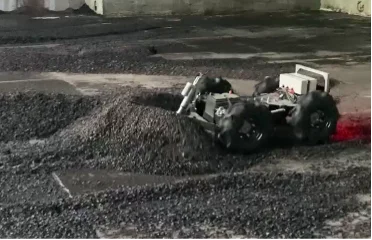
電動ブレード装備モデルは、遠隔操縦式と自動走行式の両方に展開します。将来は走行制御とブレード制御を連携させ、作業状況に応じたブレード操作やスタック回避を実現し、「移動の自動化」から「作業の自動化」への進化を目指すとしています。
今回のJapan Mobility Show 2026では、電動ブレード装備モデルの実機展示は行いません。
Swarm AI・Physical AIに向けたロードマップ
複数のUGVを1人で監督する運用では、人がすべての機体を常時操作し、スタックやスリップ、障害物に逐一対応することは難しくなります。そこで、UGV自身が周囲の物理環境を認識し、状況を判断して行動する技術が必要になるとしています。開発のロードマップは次のとおりです。
- ebConnect(単機運用):人がUGV1台の自動走行を監視・指令
- ebSwarm(フリートマネジメント):人がUGV2~10台を同時に監視・指令
- Swarm AI(将来):AIが仕事を認識・計画・分担・実行・再計画し、11台~数百台規模の自律分散運用へ
- Physical AI(将来):現実世界の物理環境を認識し、車輪や作業機を制御して自律的に作業
雪、氷、泥、砂塵、高温・低温、不整地などの環境には、センサーへの付着物、強い日射や反射、車体の振動、路面のスリップといった実環境特有の課題があります。環境を正確に認識し、車体と作業機を適切に制御することが、Physical AIを実現するための重要な技術課題だとしています。